Kada AI dobije ruke: kako AMD pokreće robote od simulacije do stvarnog svijeta
Iza naizgled jednostavnog robotskog pokreta kriju se razumijevanje prostora, učenje i precizno upravljanje. AMD-ovi primjeri pokazuju kako se ti dijelovi povezuju — od GPU akceleratora do računala koje stane na stol.
Zamislite da robotu kažete: „Stavi zdjelu na tanjur, pa u zdjelu ubaci krem sir.” Čovjeku je to običan zahtjev za kuhinjskim stolom. Za stroj je to čitav mali projekt: treba prepoznati predmete, razumjeti njihove prostorne odnose, odrediti redoslijed radnji i uskladiti hvataljku sa svakim predmetom. Uspjeh se na kraju mjeri vrlo opipljivo: je li sve završilo na svojem mjestu?
Upravo takvim zadacima bavi se fizički AI: umjetna inteligencija koja pomoću senzora opaža okolinu, donosi odluke i pomoću mehanike djeluje na nju. Robotika joj daje tijelo. Kamera omogućuje promatranje, računalni model bira sljedeću radnju, a motori je izvršavaju. Svaki pokret mijenja prizor koji sustav zatim ponovno promatra. Inteligencija se tako provjerava u susretu s prostorom, vremenom i predmetima.
Jedan od pristupa toj petlji čine modeli vision-language-action, skraćeno VLA. Naziv opisuje njihovu ulogu: povezuju sliku, jezik i akciju. Model dobiva vizualna opažanja i uputu, a kao rezultat generira robotske radnje. MolmoAct2, koji razvija Ai2, spaja model za vizualno i jezično razumijevanje s posebnim neuronskim modulom za pokrete. U robotskoj terminologiji često se koristi riječ policy: naučena strategija koja određuje što robot treba sljedeće učiniti na temelju dostupnih informacija.
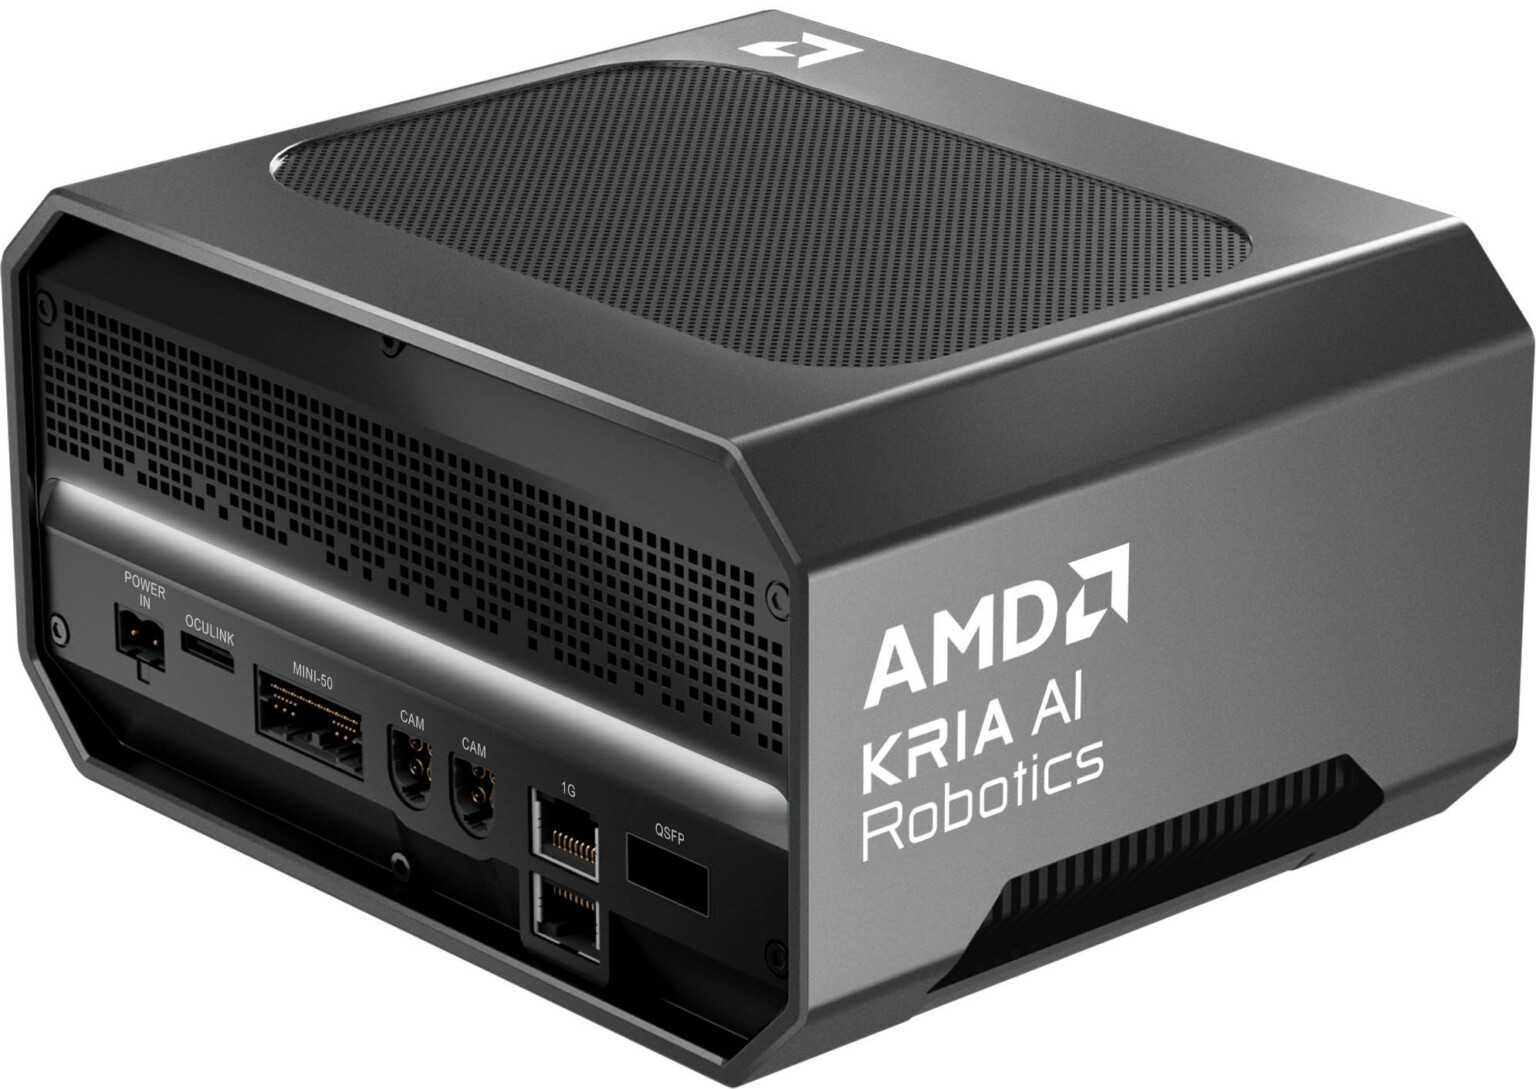
Razumijevanje prostora ovdje ima posebnu težinu. „U zdjelu” podrazumijeva obujam, otvor, visinu i putanju prilaska. Brzina računanja i učestalost ponovnog promatranja zato izravno utječu na ponašanje robota. AMD u svojem primjeru pokreće MolmoAct2 lokalno na mini računalu s procesorom Ryzen AI Max+ 395, poznatim kao „Strix Halo”, uz softversku platformu ROCm. Integrirani GPU i objedinjena memorija omogućuju izvršavanje velikog modela u kompaktnom uređaju, bez izvršavanja modela u oblaku i bez vanjskog akceleratora!
Posebno je zanimljiv prijenos iste strategije na simulirane ruke UR5e i xArm6 bez dodatnog treniranja. Model može zadavati pomicanje i orijentaciju završnog dijela ruke, odnosno hvataljke. Upravljački sustav zatim pomoću inverzne kinematike izračunava potrebne položaje zglobova. Time se dio znanja o zadatku odvaja od konkretne mehanike.
Da bi ovakav eksperiment bio ponovljiv, potrebno je urediti i softversko okruženje. AMD-ov Ryzers okuplja alate za izgradnju i pokretanje Docker kontejnera prilagođenih Ryzen AI hardveru. Kontejner možemo zamisliti kao pripremljenu radnu kutiju s potrebnim programima i bibliotekama. Za razvojni tim to znači jednostavniju pripremu eksperimenata i lakše dijeljenje istog okruženja. Hardver postaje korisniji kada istraživač može pouzdano pokrenuti softver koji mu je potreban.
Iza svakog naučenog pokreta ostaje pitanje: kako je robot stekao tu vještinu?
Jedan odgovor daje učenje potkrepljivanjem, odnosno „reinforcement learning” ili RL. Sustav isprobava akcije i kroz brojčanu nagradu dobiva signal koliko se približio cilju. Funkcija nagrade zato predstavlja precizno formuliran zadatak za učenje. Simulacija omogućuje mnogo pokušaja, a GPU paralelnu obradu velikog broja okruženja. Istraživači tako mogu brže provjeriti proizvodi li njihova definicija uspjeha doista poželjno ponašanje. MuJoCo Playground razvijen je upravo za povezivanje simulacije, učenja i prijenosa na robote.
Prelazak iz simulacije u stvarnost, poznat kao sim2real, zahtijeva pripremu za nesavršenosti. Jedna je važna tehnika „domain randomization”: tijekom treniranja mijenjaju se odabrana svojstva simuliranog svijeta, poput mase, trenja ili kašnjenja. Robot tako vježba u nizu različitih uvjeta. Poput učenika koji rješava varijacije zadatka, dobiva priliku usvojiti ponašanje koje funkcionira i kada okolnosti nisu potpuno iste.
AMD-ov je tim prethodno mjerio odziv stvarne ruke i hvataljke te prilagođavao simulaciju tim podacima. Modelirao je i kašnjenje između softverske naredbe i pokreta. Zatim je tijekom treniranja mijenjao masu kocke, početne položaje i kašnjenje, uz nagrađivanje glatkog kretanja. Takvi detalji odlučuju hoće li naučena radnja uspjeti kada se hvataljka doista zatvori oko predmeta.
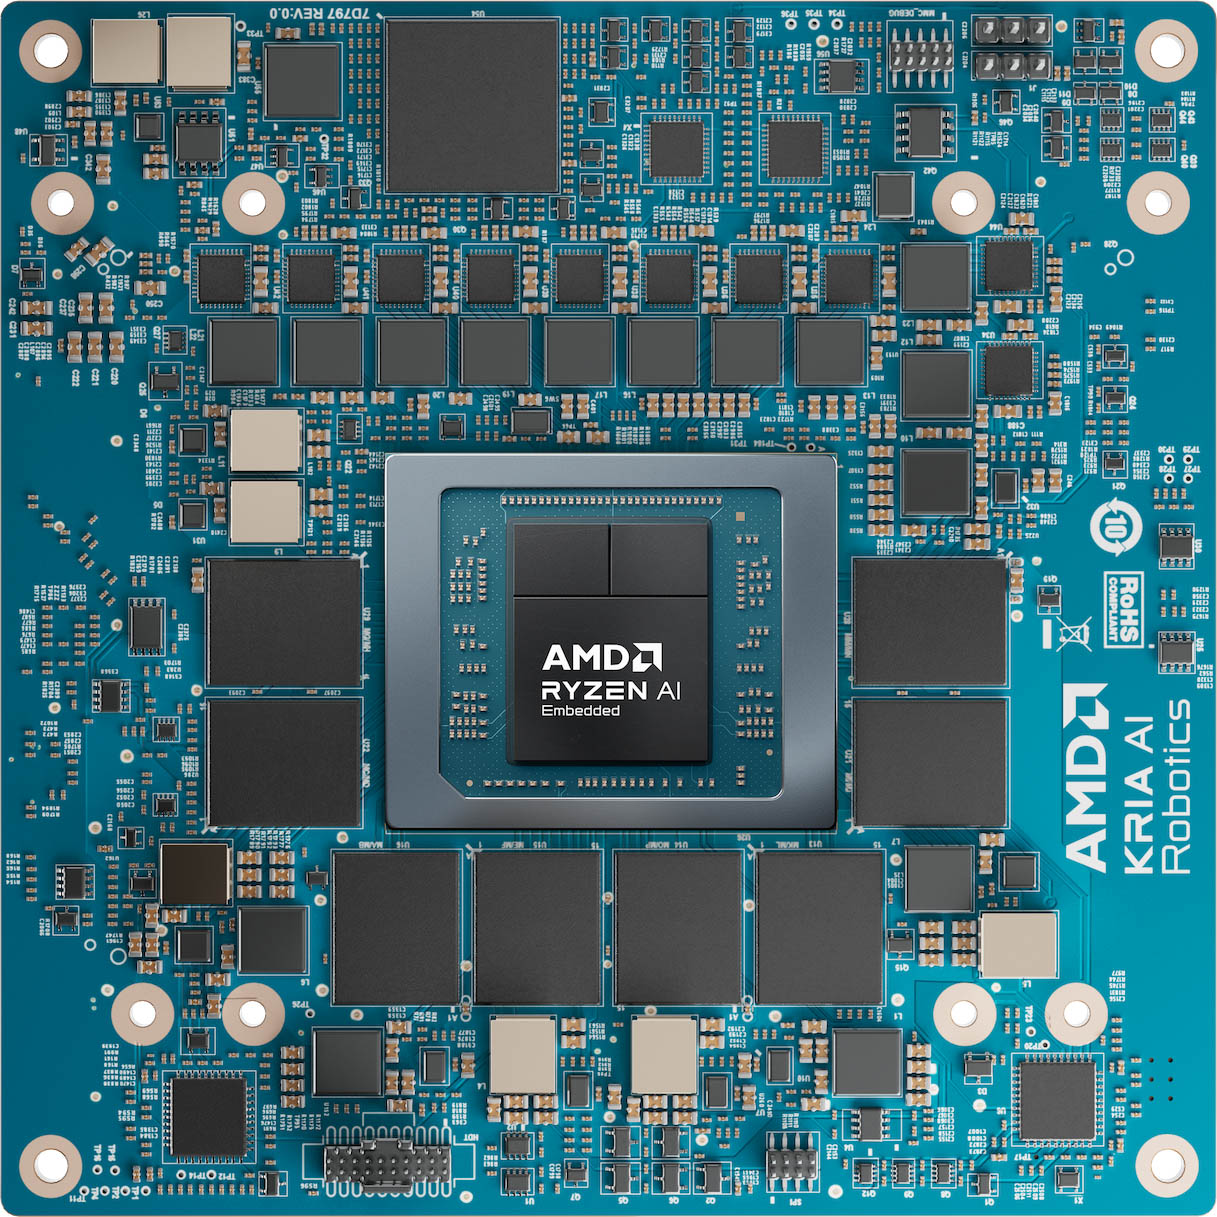
Na fizičkom robotu ovaj sustav koristi malu neuronsku mrežu izvezenu u format ONNX, koja se izvršava 40 puta u sekundi. Strategija upravljanja i obrada vida rade na mini računalu Ryzen AI 300. Položaj kocke procjenjuje se pomoću dviju kamera i klasičnih metoda računalnog vida; sama mreža za upravljanje ne obrađuje slike izravno. To je zaseban RL eksperiment, s drukčijom arhitekturom od modela MolmoAct2. Zajedno, ovi primjeri ilustriraju AMD-ovu ulogu u različitim fazama razvoja: Instinct osigurava računalnu snagu za učenje, Ryzen omogućuje lokalno izvršavanje, a ROCm podržava korištenje GPU resursa. Između njih ostaje inženjerski posao povezivanja modela, opažanja i upravljanja.
Za studenta ili mali razvojni tim osobito je vrijedna mogućnost proučavanja i mijenjanja dijelova takvog sustava. Ai2 je objavio težine modela, podatke i kod za treniranje modela MolmoAct2. Otvorenost omogućuje da demonstracija postane polazište za vlastiti eksperiment: drugi predmet, druga uputa ili drukčije postavljena kamera.
Budućnost fizičkog AI-a gradit će se kroz takve konkretne pokušaje. Hvataljka prilazi predmetu, predmet nakratko nestaje iz vidnog polja kamere, model bira sljedeću radnju. Kada se predmet konačno nađe tamo gdje smo tražili, iza tog malog uspjeha stoji veliki spoj računanja i razumijevanja fizičkog svijeta.